Photo credit: Rice University
Immaginate un sedile per auto che si adatta alla persona seduta, un indumento che aiuta delicatamente qualcuno a camminare o un sistema di sicurezza morbido in grado di percepire un impatto imminente e reagire di conseguenza.
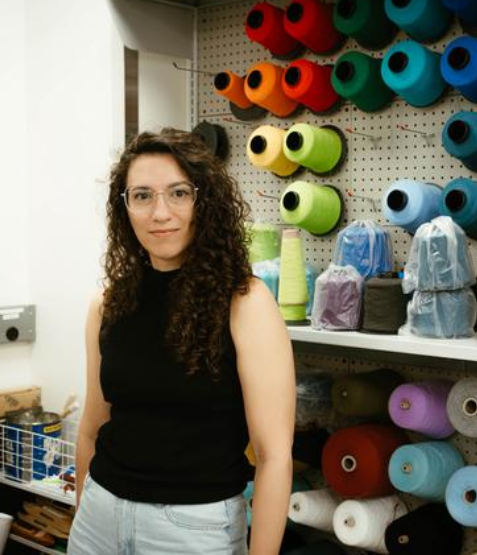
Alla Rice University, l’ingegnere meccanico Vanessa Sanchez sta lavorando a un futuro in cui queste funzioni potrebbero essere integrate direttamente nei tessuti.
Sanchez, professore associato di ingegneria meccanica, ha ricevuto la borsa di studio Toyota Programmable System Innovation Fellowship per sviluppare “Tessuti robotici morbidi programmabili in 3D per una mobilità incentrata sull’uomo”. Il progetto esplorerà come la percezione, il movimento e il comportamento meccanico possano essere programmati direttamente nelle strutture a maglia, anziché essere aggiunti successivamente come componenti separati.
L’obiettivo è trasformare il tessuto stesso in un robot.
«Tendiamo a pensare al tessuto come a qualcosa di passivo, qualcosa che copre, ammortizza o sostiene un altro dispositivo», ha affermato Sanchez. «Ci chiediamo cosa succede quando il tessuto diventa il dispositivo stesso, con sensori, movimento e funzioni meccaniche integrate direttamente nella sua struttura».
Gli attuali sistemi di robotica morbida spesso combinano tessuti con sensori, attuatori, componenti elettronici e strutturali separati. Questo può rendere i dispositivi ingombranti e complessi da produrre, limitandone la capacità di adattarsi comodamente a corpi diversi. Il team di Sanchez sta adottando un approccio diverso. Controllando attentamente la selezione del filato, i modelli di cucitura e l’architettura tridimensionale della maglia, l’obiettivo è quello di codificare il comportamento meccanico in un tessuto durante la sua produzione. Fibre funzionali, canali pneumatici e sensori potrebbero essere integrati nella stessa struttura a maglia, consentendo a un tessuto di piegarsi, torcersi, contrarsi o gonfiarsi, percependo al contempo il proprio movimento e l’interazione con l’utente.
Questo approccio si basa su anni di lavoro di Sanchez nel campo del tessile, della scienza dei materiali e della robotica, nonché sul percorso non convenzionale che ha intrapreso per arrivare fin qui.
Sanchez ha iniziato a usare la macchina da cucire fin da bambina e inizialmente ha studiato design della moda all’università.
“Ho iniziato l’università studiando moda al FIT prima di trasferirmi alla Cornell per studiare scienza delle fibre”, ha detto Sanchez. “Questo cambiamento mi ha aiutato a capire che potevo unire i miei interessi per il design e l’ingegneria.”
In seguito, ha conseguito titoli di studio post-laurea presso l’Università di Harvard, dove ha lavorato su sistemi di robotica morbida progettati per assistere il movimento umano, prima di svolgere attività di ricerca post-dottorato presso l’Università di Stanford. Oggi dirige il texlab della Rice University , dove progetta tessuti robotici e sistemi indossabili morbidi.
Questa combinazione di design tessile e ingegneria dà forma al nuovo progetto supportato da Toyota.
“I tessuti sono già straordinariamente efficaci nell’interagire con il corpo umano”, ha affermato Sanchez. “Si allungano, si adattano, distribuiscono le forze e si muovono con noi. Se riusciamo ad aggiungere funzionalità robotiche senza perdere queste qualità, possiamo iniziare a progettare sistemi molto più naturali e comodi da usare per le persone.”
Il progetto, della durata di 12 mesi, si concentrerà inizialmente sull’integrazione di sensori e attuatori – ovvero la capacità di rilevare i cambiamenti e produrre movimento – all’interno delle stesse strutture a maglia 3D.
Utilizzando materiali come fibre conduttive, canali pneumatici e architetture composite a maglia, il team di Sanchez prevede di creare moduli tessili in grado di eseguire sequenze di movimento programmate, come contrarsi, piegarsi, torcersi e gonfiarsi.
Allo stesso tempo, i sensori integrati potrebbero consentire a queste strutture di rilevare informazioni come deformazione, pressione, sollecitazione e carico. In definitiva, questa capacità potrebbe permettere a un tessuto robotico di percepire ciò che gli sta accadendo e di adattare il proprio comportamento di conseguenza.
Il laboratorio di Sanchez ha già sviluppato tecnologie che includono sensori tessili, attuatori tessili programmabili, tessuti morphing e attuatori pneumatici a maglia in grado di produrre movimenti specifici in base alla loro struttura. Alla Rice University, il suo gruppo sta anche studiando la progettazione tessile guidata dall’intelligenza artificiale e nuove tecniche di produzione per sistemi robotici a maglia.
La borsa di studio le permetterà di iniziare a riunire queste competenze in sistemi più integrati.
La seconda fase del progetto consisterà nel tradurre questi sistemi tessili in prototipi tecnologici rilevanti per la mobilità. Tra le possibili applicazioni figurano dispositivi indossabili che forniscono assistenza localizzata per aiutare una persona a muoversi, sedute o superfici interne che cambiano forma o rigidità in risposta all’utente e strutture di sicurezza morbide che si dispiegano o si deformano per assorbire energia.
I prototipi saranno sviluppati in collaborazione con i ricercatori Toyota e valutati in termini di prestazioni, capacità di rilevamento, producibilità, peso, adattabilità e interazione sicura con le persone.
La ricerca riflette una tendenza generale verso la progettazione di robot in grado di operare in modo più naturale a fianco degli esseri umani. Per Sanchez, il progetto si inserisce in un più ampio sforzo volto ad ampliare le possibilità offerte dai tessuti.
“Cerco continuamente di comprendere a fondo la relazione tra fibre e filati e le loro strutture, in modo da poter essere davvero innovativa e costruire qualcosa di completamente nuovo”, ha affermato. “In definitiva, voglio usare i tessuti per creare nuovi tipi di macchine e sistemi che possano essere di supporto alle persone.”